🧠NeurIPS 2026 「PRISM」 및 「Retrieve-then-Rerank Inference for Vocabulary-Based End-to-End Driving」 총 2편 Accepted 👏
세계적인 인공지능 학술대회인 NeurIPS 2026 (Conference on Neural Information Processing Systems)에 저희 연구실 논문 2편이 채택되었습니다.
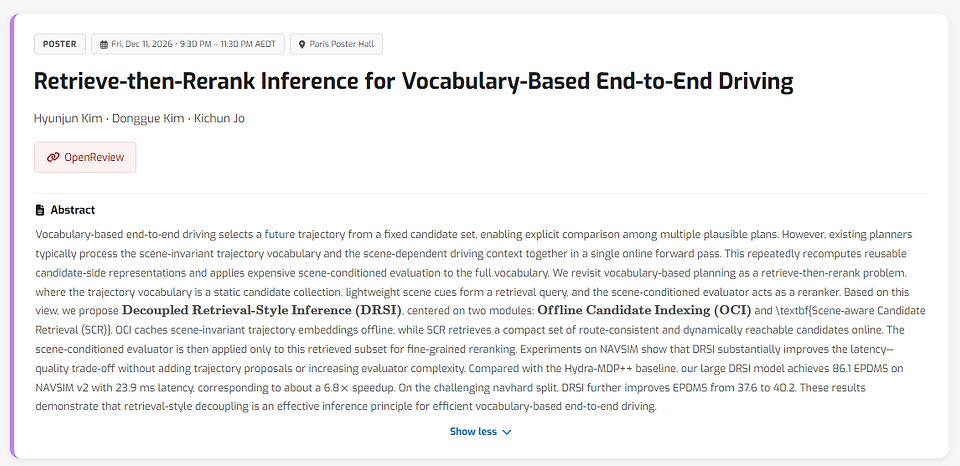
이번에 채택된 논문은 「PRISM: Polarimetric Road-surface Intelligent Sensing and Measurement Dataset」과 「Retrieve-then-Rerank Inference for Vocabulary-Based End-to-End Driving」입니다.
「PRISM: Polarimetric Road-surface Intelligent Sensing and Measurement Dataset」 Minseo Jung, Chanwoo Kim, Donggue Kim, Hyunjin Kim, Jeongwoo Park, Kichun Jo 본 연구는 다양한 환경에서의 도로 노면 인지 연구를 위한 편광 기반 멀티모달 데이터셋을 제안합니다. RGB 카메라, 편광 카메라, 128채널 LiDAR, RTK-GNSS/INS 등 다양한 센서 정보를 동기화하여 구축하였으며, 맑음·흐림·비·안개·눈 등 여러 기상 조건의 주행 데이터를 포함합니다. 또한 노면 상태 분류와 조감도 기반 노면 고도 추정 벤치마크를 제공하여, 편광 정보가 실제 도로 환경의 노면 인지 성능 향상에 기여할 수 있음을 검증하였습니다.
「Retrieve-then-Rerank Inference for Vocabulary-Based End-to-End Driving」Hyunjin Kim, Donggue Kim, Kichun Jo 본 연구는 고정된 후보 trajectory 집합에서 주행 경로를 선택하는 Vocabulary-Based End-to-End Driving의 추론 효율성을 개선하기 위한 Retrieve-then-Rerank 방식을 제안합니다. 기존 방식이 전체 후보 trajectory를 매 주행 상황마다 평가하는 것과 달리, 먼저 현재 주행 상황에 적합하고 실제 차량이 도달 가능한 후보들을 선별한 뒤, 선택된 후보들에 대해서만 정밀한 평가를 수행합니다. 이를 통해 trajectory 후보 수나 평가 모델의 복잡도를 증가시키지 않으면서도 추론 속도와 주행 성능을 동시에 향상시키는 것을 목표로 하였습니다.
이번 연구 성과를 통해 AILAB은 멀티모달 센서를 활용한 도로 환경 인지부터 End-to-End 자율주행의 효율적인 경로 계획까지, 자율주행 시스템 전반에 걸친 연구를 지속적으로 확장하고 있습니다.
다시 한번 두 논문의 NeurIPS 2026 채택을 축하합니다! 🤗🎉